
Zubehör
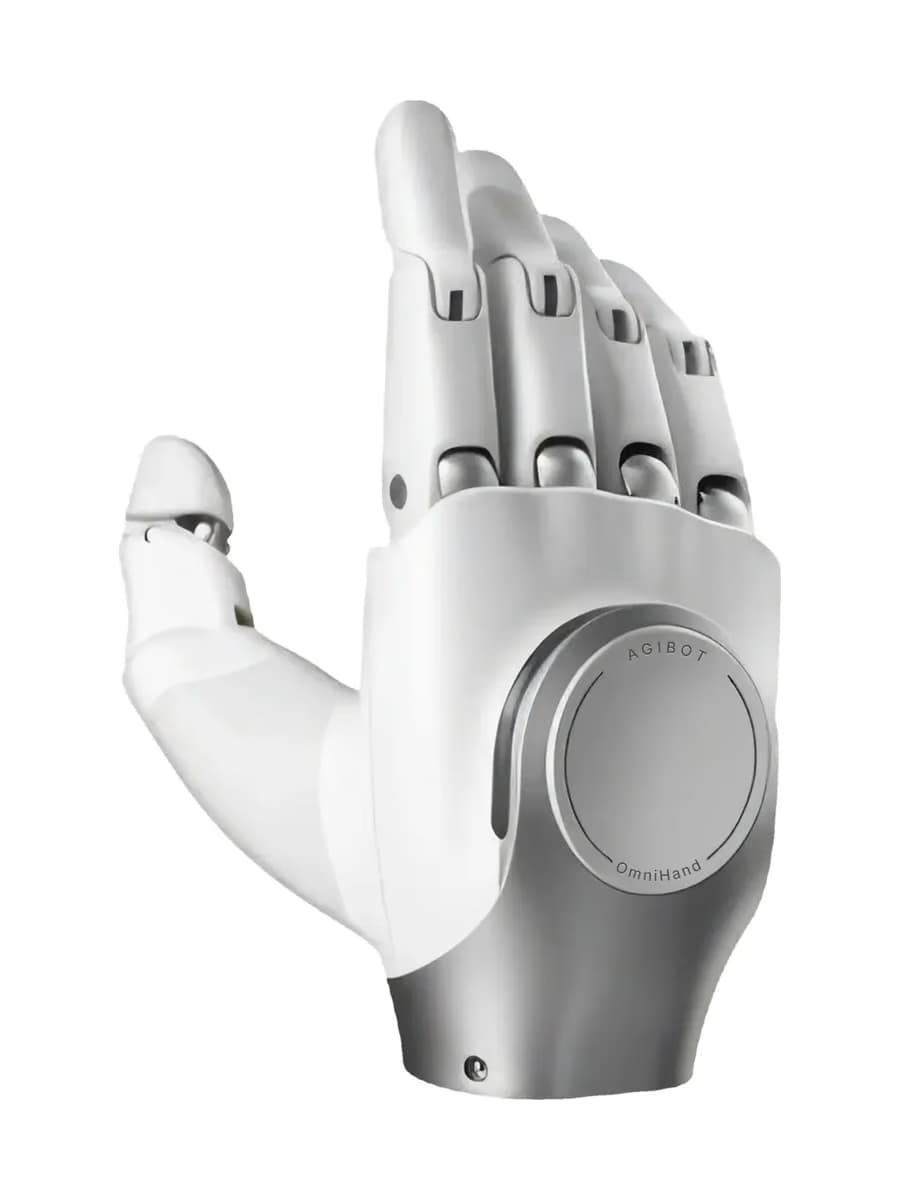
AgiBot OmniHand 2025
Geschickte Hand für humanoide Roboter, 180 mm lang, höchstens 500 g schwer, mit 16 Freiheitsgraden.
Eine Anfrage ist unverbindlich und noch kein Kaufvertrag. Wir verkaufen an Gewerbetreibende, juristische Personen und Behörden.
SPECIFICATIONS
Technische Datenim Überblick
Die wichtigsten Angaben auf einen Blick.
Maße und Gewicht
- Abmessungen
- 180 × 85 × 38,5 mm
- Gewicht
- höchstens 500 g
- Material
- PA und Silikon
Bewegung
- Freiheitsgrade
- 10 aktiv, 16 gesamt
- Antrieb
- Motor und Getriebe, Gestänge
- Schließzeit
- mindestens 0,7 s (typisch)
- Kleinster Greifdurchmesser
- 5 mm
- Wiederholgenauigkeit
- 0,5 mm (typisch)
Kraft und Traglast
- Fingerspitzenkraft
- bis 5 N (typisch)
- Traglast, Handfläche oben
- 1 kg typisch, 2 kg maximal (starres Objekt, 5 cm)
Anbindung und Betrieb
- Betriebsspannung
- 24 V
- Strom
- 0,2 A im Leerlauf, höchstens 3,5 A
- Schnittstelle
- CANFD und RS485
- Kommunikationsrate
- 1 kHz
- Betriebstemperatur
- −10 bis 45 °C
- Eigenentwicklung
- unterstützt
Regelung
- Regelmodi
- Position und Winkel, Drehmoment, Position mit Drehmoment, Geschwindigkeit
- Rückmeldung
- Gelenkposition, Winkel, Drehmoment, Geschwindigkeit, Temperatur, Spannung und Strom
Lieferumfang
- Im Lieferumfang
- Hand, RS485-Kabel, CANFD-Kabel, Stromkabel, USB-C-Datenkabel, Konformitätserklärung
Änderungen des Herstellers vorbehalten.
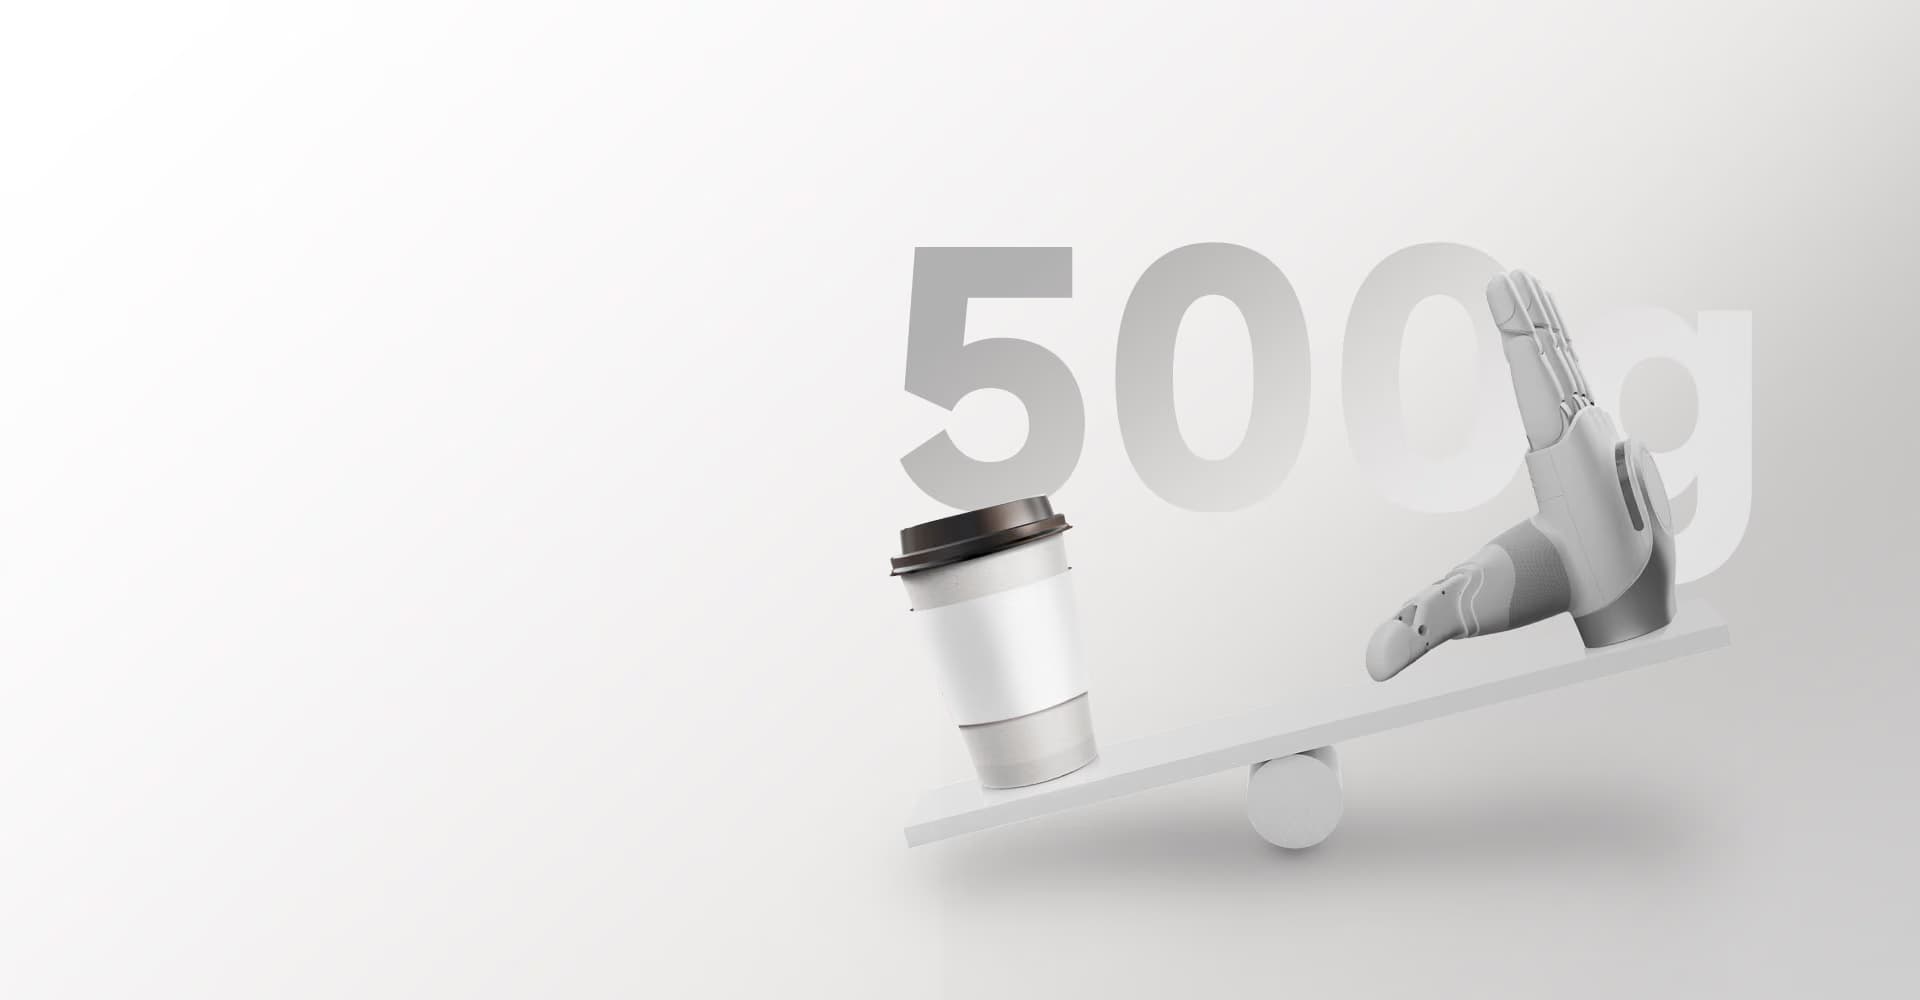
Kompakt und leicht
180 mm lang und höchstens 500 g schwer, laut Hersteller.
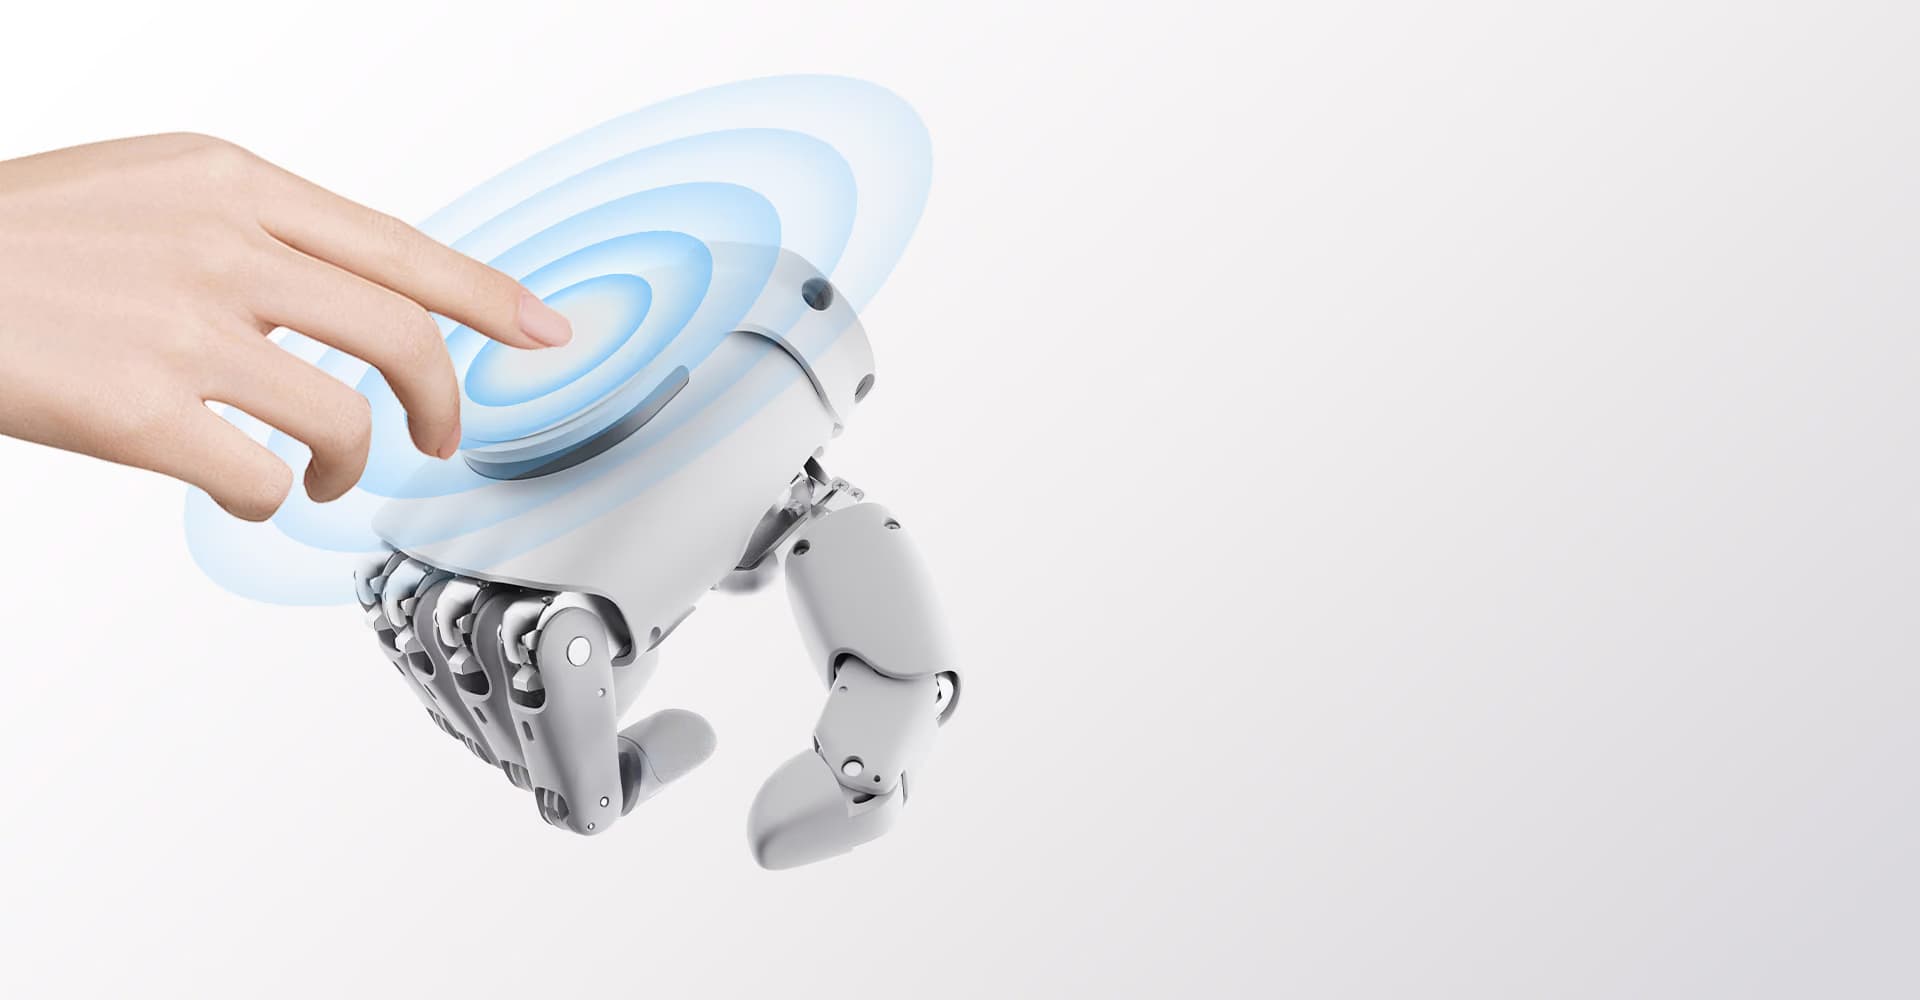
Agile Bedienung
16 Freiheitsgrade, menschenähnliche Gesten und Berührungsbedienung auf dem Handrücken, laut Hersteller.
SEE IT IN ACTION
Das Gerätin Bewegung
Werbefilme und Anleitungen des Herstellers AgiBot. Sie zeigen die Baureihe, nicht jede Ausstattung dieser Position.
Dieses Video wird von YouTube bereitgestellt.
Beim Laden erhält Google Ireland Limited, Irland Ihre IP-Adresse und kann Daten auf Ihrem Gerät speichern. Solange Sie nicht zustimmen, wird nichts übertragen. Was dabei verarbeitet wird, steht in unserer Datenschutzerklärung.
Ihre Entscheidung wird für sechs Monate in Ihrem Browser gemerkt und lässt sich jederzeit über den Punkt „Cookie-Einstellungen“ im Fußbereich zurücknehmen.
AGIBOT OmniHand 2025 | Game-Changing Robotic Hand!
Video auf YouTube öffnen (öffnet in neuem Fenster)Dieses Video wird von YouTube bereitgestellt.
Beim Laden erhält Google Ireland Limited, Irland Ihre IP-Adresse und kann Daten auf Ihrem Gerät speichern. Solange Sie nicht zustimmen, wird nichts übertragen. Was dabei verarbeitet wird, steht in unserer Datenschutzerklärung.
Ihre Entscheidung wird für sechs Monate in Ihrem Browser gemerkt und lässt sich jederzeit über den Punkt „Cookie-Einstellungen“ im Fußbereich zurücknehmen.
AGIBOT Omnihand 2025 Operating Instruction Video
Video auf YouTube öffnen (öffnet in neuem Fenster)COMPARISON
Technische Parameter
Die Parameter der OmniHände im Vergleich, laut Hersteller.
| Parameter | Aktuell angezeigtOmniHand 2025 | OmniHand 2025 mit Taktilsensorik | 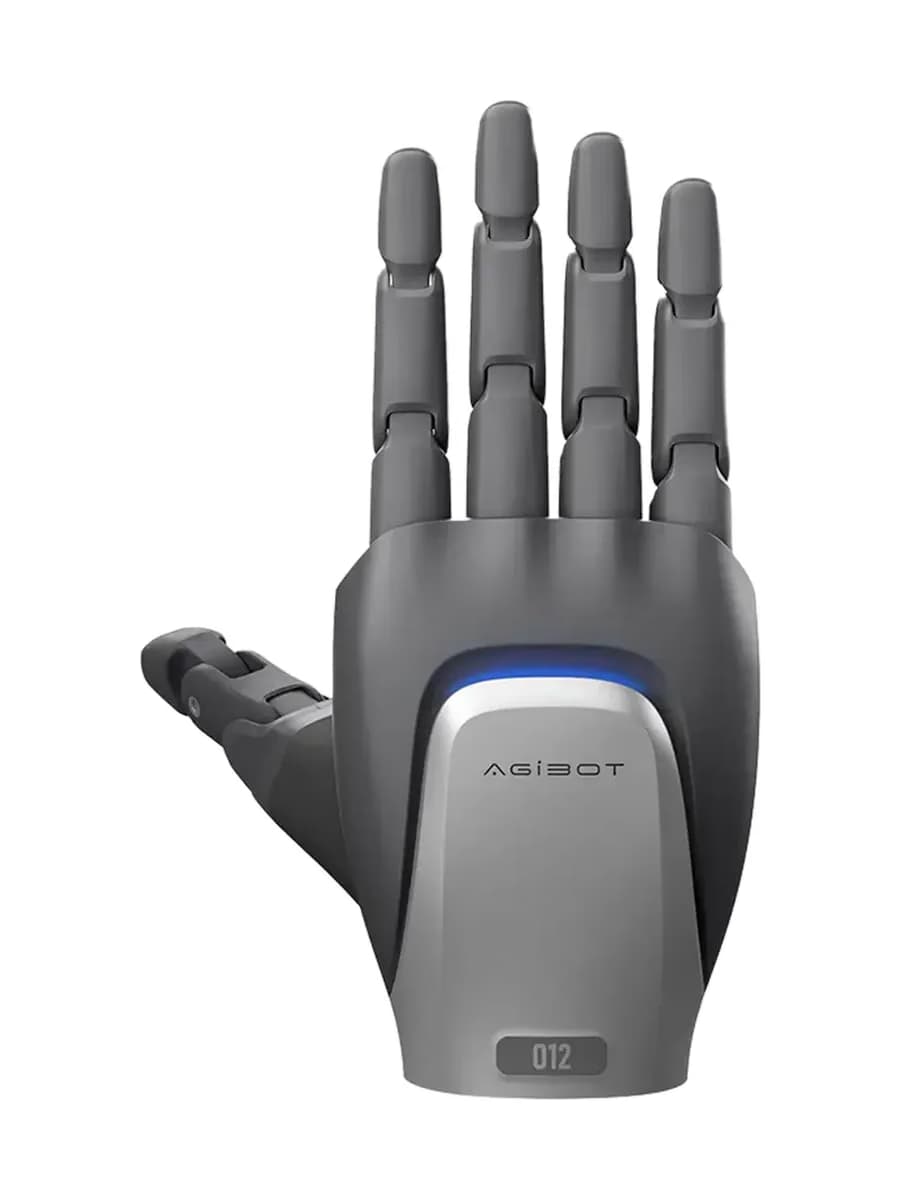 OmniHand Pro 2025 |
|---|---|---|---|
| Maße und Gewicht | |||
| Abmessungen | 180 × 85 × 38,5 mm | 180 × 85 × 38,5 mm | 207 × 98 × 56 mm |
| Gewicht | höchstens 500 g | höchstens 550 g | höchstens 750 g |
| Material | PA und Silikon | PA und Silikon | PA und Silikon |
| Bewegung | |||
| Freiheitsgrade, aktiv und gesamt | 10 und 16 | 10 und 16 | 12 und 19 |
| Antrieb | Motor und Getriebe | Motor und Getriebe | Motor und Spindel |
| Übertragung | Gestänge | Gestänge | Gestänge |
| Vier Finger, Beugung | 80° | 80° | 80° |
| Vier Finger, Abspreizen | ±10° | ±10° | ±10° |
| Daumen, Beugung | 50° | 50° | 50° |
| Daumen, Abspreizen | 100° | 100° | 90° |
| Daumen, Drehung | 60° | 60° | 50° |
| Schließzeit, kürzeste (typisch) | 0,7 s | 0,7 s | 0,8 s |
| Kleinster Greifdurchmesser | 5 mm | 5 mm | 2 mm |
| Wiederholgenauigkeit (typisch) | 0,5 mm | 0,5 mm | 0,02 mm |
| Kraft und Traglast | |||
| Fingerspitzenkraft, höchste (typisch) | 5 N | 5 N | 20 N |
| Traglast, Handfläche oben (starres Objekt, 5 cm) | 1 kg typisch, 2 kg maximal | 1 kg typisch, 2 kg maximal | 35 kg |
| Traglast, Handfläche unten (starres Objekt, 5 cm) | — | — | 5 kg |
| Tastsensorik | |||
| Tastpunkte | keine | über 400 | über 150 |
| Kraftsensoren | — | — | Fingerspitze 3-Achsen, Handfläche 1-Achse |
| Messbereich | keiner | 0 bis 20 N | 0 bis 50 N |
| Auflösung | keine | — | 0,01 N |
| Höchste zulässige Kraft, ohne Beschädigung | keine | 200 N | 1000 N |
| Elektrik und Anbindung | |||
| Betriebsspannung | 24 V | 24 V | 12 bis 24 V |
| Strom im Leerlauf | 0,2 A | 0,2 A | 0,5 A |
| Höchster Strom | 3,5 A | 3,5 A | 4,5 A |
| Schnittstelle | CANFD und RS485 | CANFD und RS485 | CANFD |
| Kommunikationsrate | 1 kHz | 1 kHz | 1 kHz |
| Datenpaket | Empfang 51 Byte, Senden 61 Byte | Empfang 51 Byte, Senden 61 Byte | 48 Byte |
| Betriebstemperatur | −10 bis 45 °C | −10 bis 45 °C | −20 bis 50 °C |
| Betriebssystem | Windows | Windows | Windows |
| Regelung | |||
| Regelmodi | Position und Winkel, Drehmoment, Position mit Drehmoment, Geschwindigkeit | Position und Winkel, Drehmoment, Position mit Drehmoment, Geschwindigkeit, Tastmodus | Geschwindigkeit, Position, Kraft, Position mit Kraft, Tastmodus |
| Rückmeldung | Gelenkposition, Winkel, Drehmoment, Geschwindigkeit, Temperatur, Spannung und Strom | Wie die OmniHand 2025, dazu Tastdruck | Gelenkposition, Geschwindigkeit, Drehmoment, Temperatur, Strom, Tastdruck |
| Eigenentwicklung | unterstützt | unterstützt | unterstützt |
| Einsatzfeld | Kompakte Hand für humanoide RoboterEinsatzfeld | Kompakte Hand mit TastsensorikEinsatzfeld | Menschengroße Hand mit TastsensorikEinsatzfeld |
| Ansehen OmniHand 2025 mit Taktilsensorik | Ansehen OmniHand Pro 2025 | ||
Angaben laut Hersteller, Werte typisch. „keine“: Die Herstellerseite führt die Zeile ohne Wert. „—“: keine Angabe. Änderungen des Herstellers vorbehalten.
ANY QUESTIONS?
Passt das Gerätzu Ihrer Aufgabe?
Wir schauen uns Ihren Anwendungsfall an und sagen offen, ob dieses Modell trägt — oder welches besser passt. Im Robo Innovation Lab in Halle prüfen wir Ihren Ablauf am realen System.
Beratung anfragen